Seslendirme kontrol ediliyor…
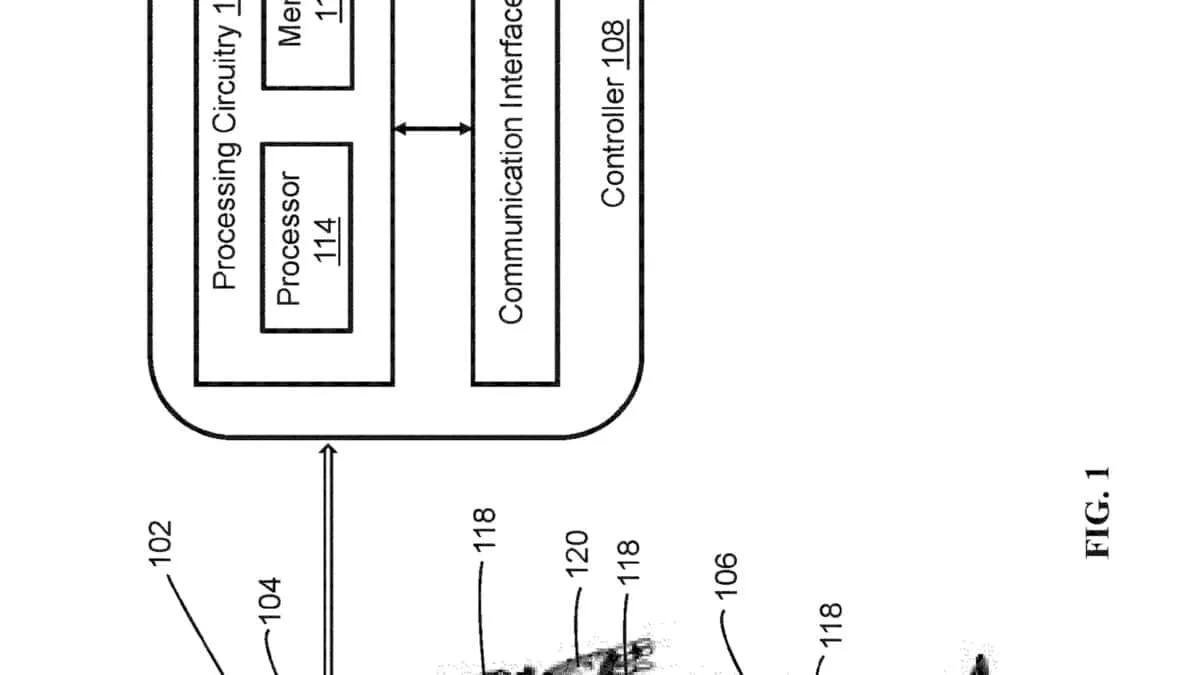
ABD Patent ve Marka Ofisinin yayımladığı Tesla başvurusu, tek bir kablonun robot parmağındaki iki eklemi hareket ettirdiği bir el tasarımını anlatıyor. Yaklaşım, her eklemi ayrı bir motorla çalıştırmak yerine tek aktüatörün çektiği kabloya dayanıyor; ancak bu bir patent başvurusu, ürünün üretileceği anlamına gelmiyor.
“Underactuated hand with cable-driven fingers” başlıklı başvuru 5 Kasım’da yayımlandı. Patentlyze adlı patent takipçisi de yayımı 5 Kasım’da duyurdu. ABD başvurusu 20 Mart 2025’te yapıldı ve 2 Ekim 2023’te sunulan uluslararası başvurunun ABD’deki ulusal aşama başvurusu olarak kayda geçti.
Her parmak, avuca yakın bir bölüm ile parmak ucundaki ikinci bir bölümden oluşuyor. Kablo bu iki bölüm boyunca ilerliyor; ucundaki kalınlaştırılmış parça, motor kabloyu çekince parmak ucundaki bir cep ya da kanala takılıyor ve parmak kapanıyor. Başvuruda kablo ucunun bu cepte veya kanalda serbestçe durabileceği, ucun dökümle oluşturulabileceği ya da ayrı bir parça olarak eklenebileceği de anlatılıyor.
Bu düzenek, parmağın bir nesneyi kavrarken bölümlerinden birinin nesneye önce temas edip durmasına, diğer bölümünse kapanmayı sürdürmesine göre tasarlanmış. Başvuruda eklem sertliğine katkı sağlayan burulma yayları ve mıknatıslarla çalışan Hall etkisi sensörleri de yer alıyor; sensörler eklemlerin açısını okumak için kullanılıyor. İki bölüm arasındaki kavisli yüzey ise metal kablonun daha geniş bir yarıçapla bükülmesini sağlayacak şekilde tarif ediliyor.
Parmaklar insansı bir robot üzerinde gösterilse de başvuruda Optimus adı geçmiyor. Tesla, bu yüzer kablo tasarımının Optimus 3’te kullanılacağını söylemiş değil; başvuru ayrıca kavrama gücü veya kablonun kullanım ömrü için ölçüm vermiyor.
Kaynak metne göre bu, nisandaki uluslararası ön kol tahrikli ve daha fazla serbestlik derecesine sahip el patentlerinden daha eski bir kablo mimarisi. Ekimde yayımlanan ayrı bir Tesla başvurusu ise robot başparmağı, avuç içi ve parmaklar için yumuşak dokunsal bir yüzeyi ele alıyordu.
Biraz daha yakından.
Bu konuyu günlük kullanımda anlamana yardımcı olacak rehberler.
- Hangi Tesla sana uygun? Karşılaştırmaya kendi gününden başla
- Tesla teslimat günü: Yanında dursun diye bir kontrol listesi
- Tesla’yla ilk hafta: Önce hangi ayarlara bakalım?