Seslendirme kontrol ediliyor…
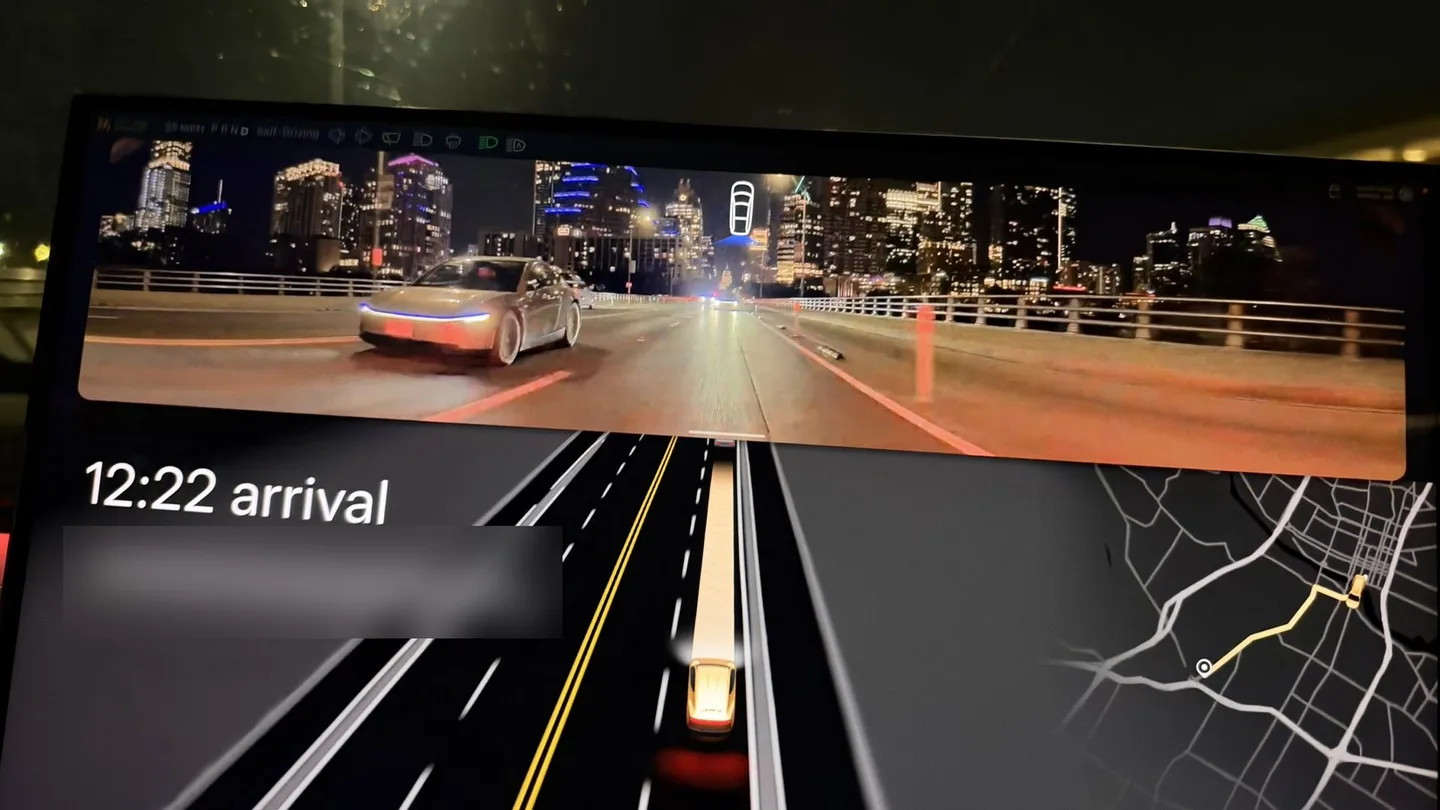
Tesla mühendisi Yun-Ta Tsai, Grok’un Cybercab’de yolcuya gösterilen kamera görüntüsünün ayarlanmasına yardım ettiğini söyledi. Bu açıklama, yolcuların yolculuk sırasında arka kamerayı açabildiği yeni arayüz özelliğinin yanı sıra, yapay zekâ aracının geliştirme sürecindeki rolünü de gündeme taşıyor.
Tesla’nın yapay zekâ ekibi Super Intelligence’da kıdemli mühendis olan Tsai, Grok’un algoritmanın bir bölümünü sabit işlevli donanımı doğrudan programlayarak uyguladığını ve bu nedenle donanımın veri sayfasına bakmasına gerek kalmadığını yazdı. Sabit işlevli donanım, kamera görüntülerini işlemek gibi belirli görevler için tasarlanmış özel donanım bileşenlerini ifade ediyor.
Tsai, Grok’un algoritmanın hangi bölümünü ele aldığını, hangi yongayı programladığını veya kodun yolculara ulaşmadan önce nasıl kontrol edildiğini belirtmedi. Dolayısıyla açıklama, mühendisin Grok’un çalışmadaki rolüne ilişkin beyanı; kodun doğruluğuna dair bağımsız bir değerlendirme değil.
Arka kamera görüntüsü, ABD’nin Teksas eyaletindeki Austin’deki Cybercab yolculuklarından paylaşılan görüntülerde görüldü. Tesla arayüz yazılımı mühendisi Evan, yolcuların ekrana dokunarak başka kameraları da açabileceğini, görüntüyü yukarı veya aşağı kaydırarak gizleyip yeniden gösterebileceğini belirtti. Bu erişim, Cybercab yolcularının yolculuk sırasında aracın arkasındaki görüntüyü ekrandan takip etmesini sağlıyor.
Yolcuların paylaşımlarında ekranı karartan bir sessiz mod da yer aldı. Tesla’nın her iki özellik için de sürüm notu yayımlamadığı aktarılırken, kamera görüntüsünün başka Robotaxi modellerine gelip gelmeyeceği henüz net değil. Arka kamera erişimi, Cybercab yolculukları başladıktan sonra yolcuların istediği özelliklerden biriydi; Tesla arayüz mühendisi daha önce bu özelliğin geliştirme aşamasında olduğunu söylemişti.
Biraz daha yakından.
Bu konuyu günlük kullanımda anlamana yardımcı olacak rehberler.
- Tesla güncellemelerini okuyalım: Yeni sürüm, yeni özellik ve senin aracın
- “Türkiye’de var mı?” Tesla özelliklerini kendi aracına göre değerlendir
- Tesla teslimat günü: Yanında dursun diye bir kontrol listesi